Accédez aux ressources directement depuis les compétences, savoirs, activités professionnelles, centres d'intérêt des référentiels, ainsi qu'aux sujets d'examen et séminaires nationaux.
publié le 27 Sep 2026 par Olivier TOURVIEILLE
Les robots polyarticulés sont aujourd’hui utilisés dans divers systèmes mécaniques avancés et pour de multiples applications. Leur précision et efficacité, ainsi que leur grande flexibilité et polyvalence, les rendent idéaux pour réaliser des tâches variées, répétitives et complexes telles que l’assemblage précis de composants ou la manipulation de charges lourdes. On retrouve ainsi de tels systèmes dans différents secteurs industriels (automobile, spatial, agro-alimentaire, logistique, etc.).
Un système conçu à partir d’un robot polyarticulé consiste en une machine programmable et structurée en plusieurs sous-systèmes reliés par des joints rotatifs (articulations) qui permettent d’effectuer des mouvements dans plusieurs directions. Il est aussi doté de divers capteurs qui aident à effectuer les tâches, et d’un centre de contrôle qui traite les données des capteurs et pilote les mouvements de manière automatisée.
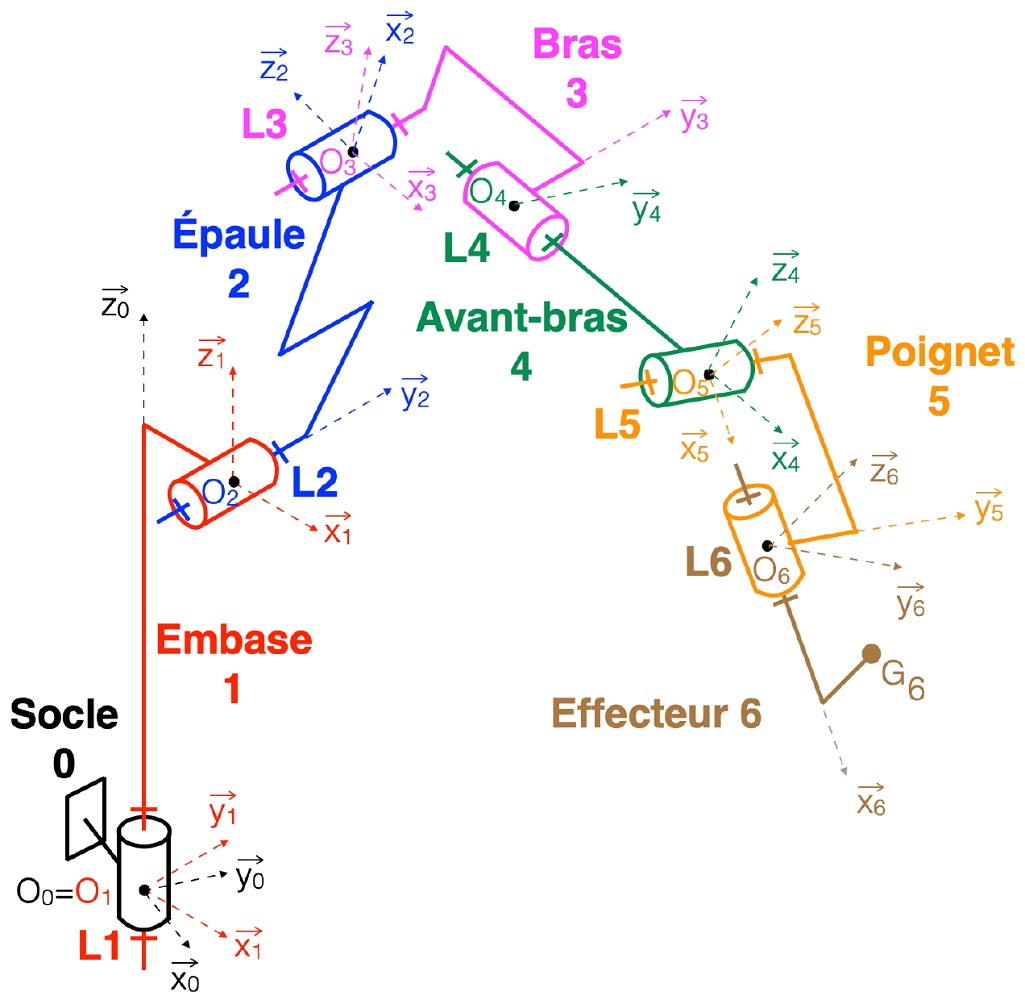
L’objectif global de l’étude est d’analyser et de valider certaines performances des systèmes à base de robots polyarticulés. On se concentre ici sur le robot polyarticulé de type KUKA KR 500 dont la hauteur peut atteindre presque 7 m. Le robot est constitué d’une embase mobile en rotation autour d’un axe vertical par rapport à un socle (bâti) encastré au sol, sur laquelle est monté un ensemble d’autres composants (épaule, bras, avant-bras, poignet, élément terminal recevant l’effecteur) reliés entre eux dans une chaîne ouverte. Cette architecture permet des rotations indépendantes autour de 6 axes. À l’extrémité du robot, sur l’élément terminal, plusieurs types d’effecteurs peuvent être fixés.
L’objectif de cette partie est de valider les exigences relatives à des familles d’effecteurs qui peuvent être installés à l’extrémité du robot, en fonction de l’utilisation globale du système polyarticulé.
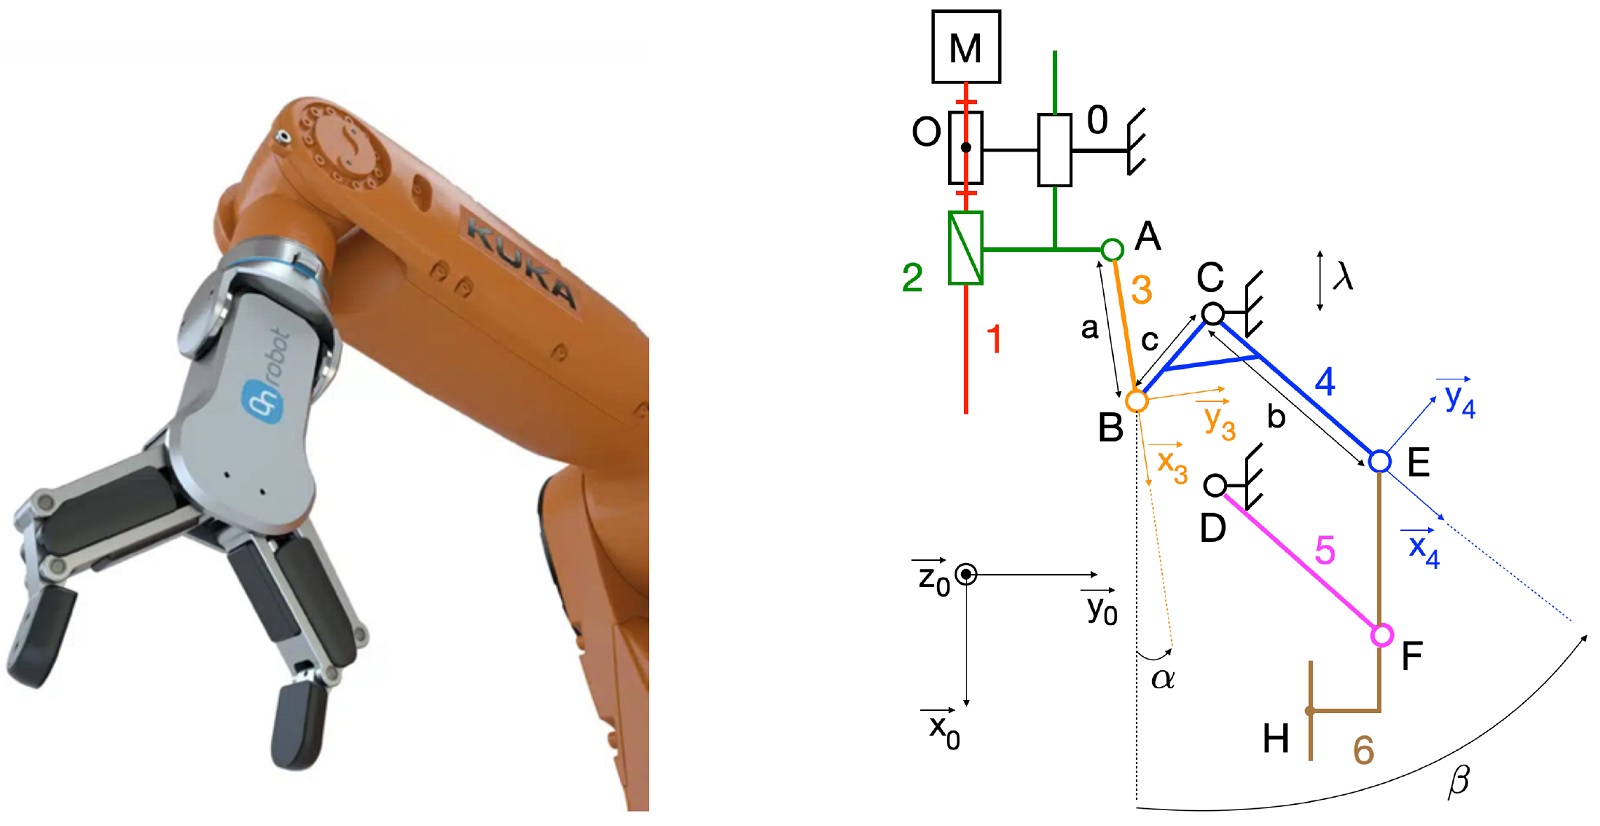
1.1 Effecteur 1 : pince de préhension
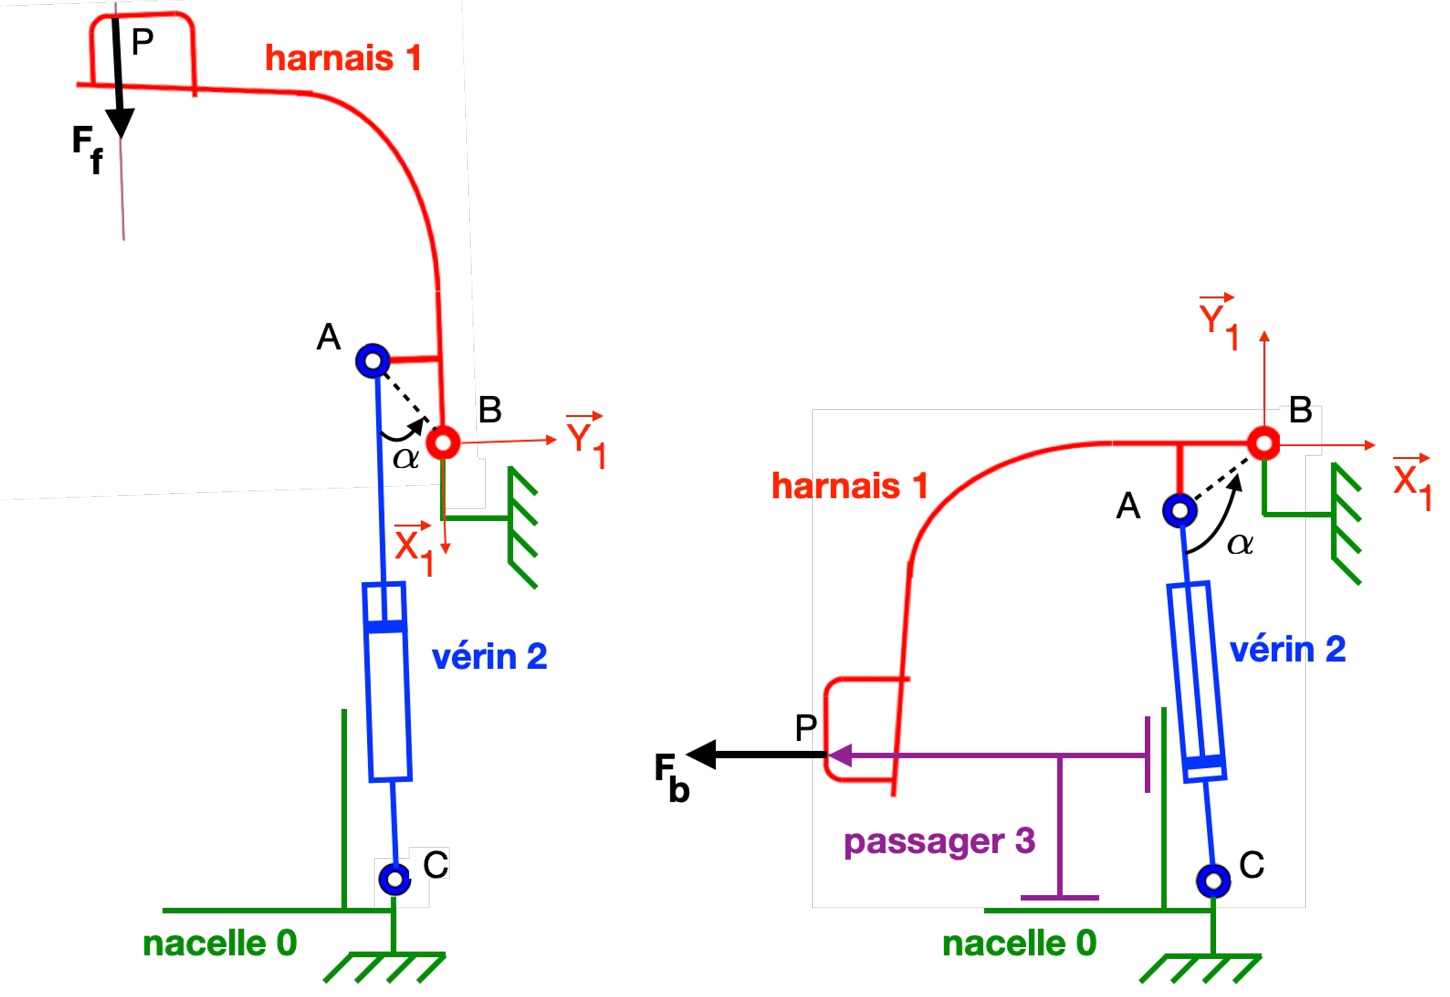
1.2 Effecteur 2 : nacelle d’attraction
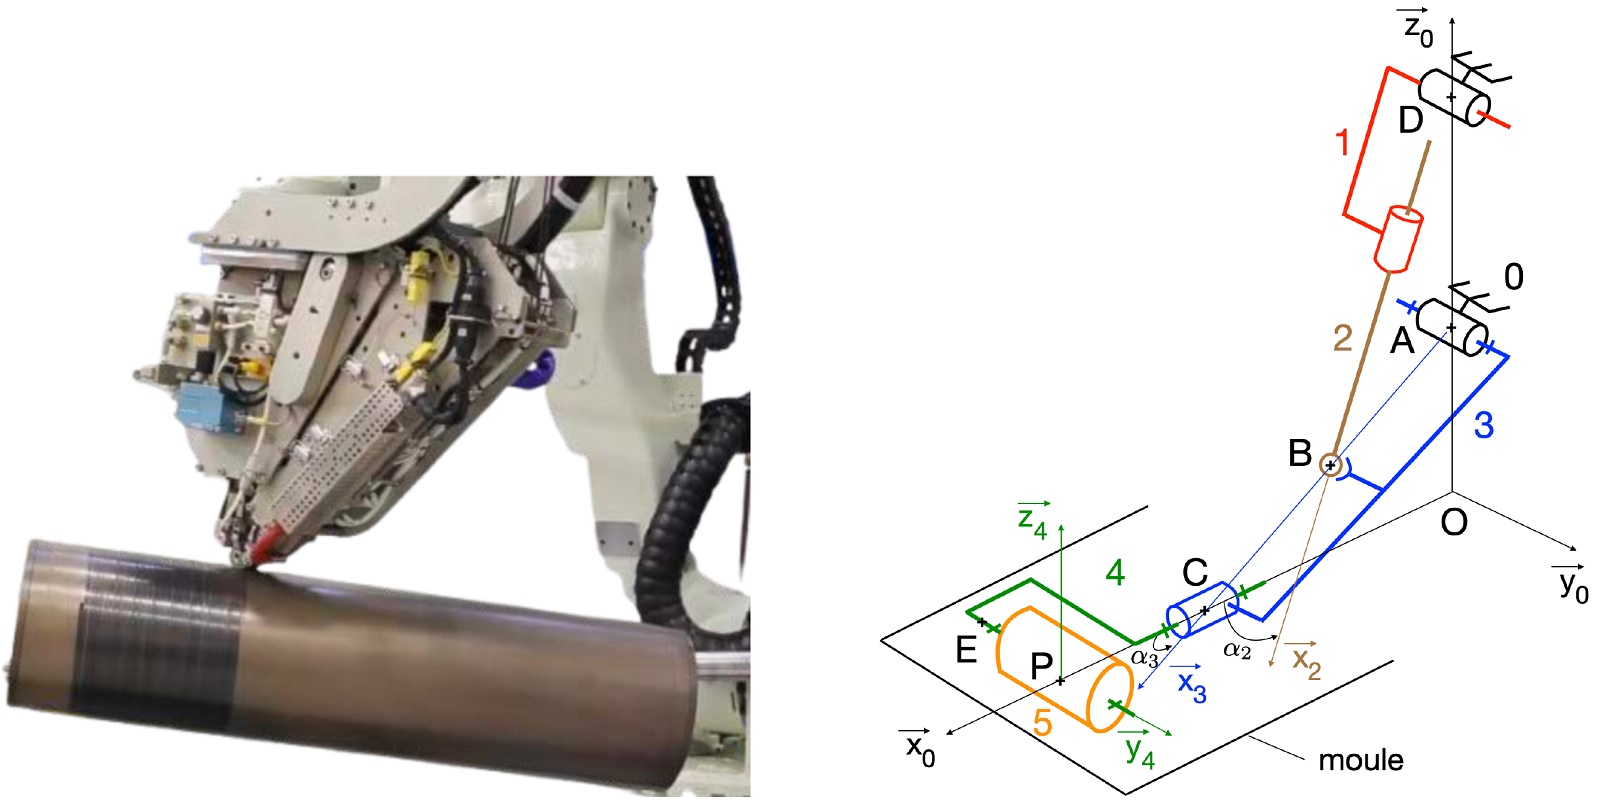
1.3 Effecteur 3 : tête de dépose de composite
1.4 Conclusions sur les performances attendues du robot polyarticulé
L’objectif de cette partie est de valider le dimensionnement de deux dispositifs de fixation présents au sein des systèmes à base de robot polyarticulé, permettant : (1) l’encastrement du bâti du robot au sol ; (2) la fixation de l’effecteur sur l’élément terminal du robot.
2.1 Fixation du robot au sol
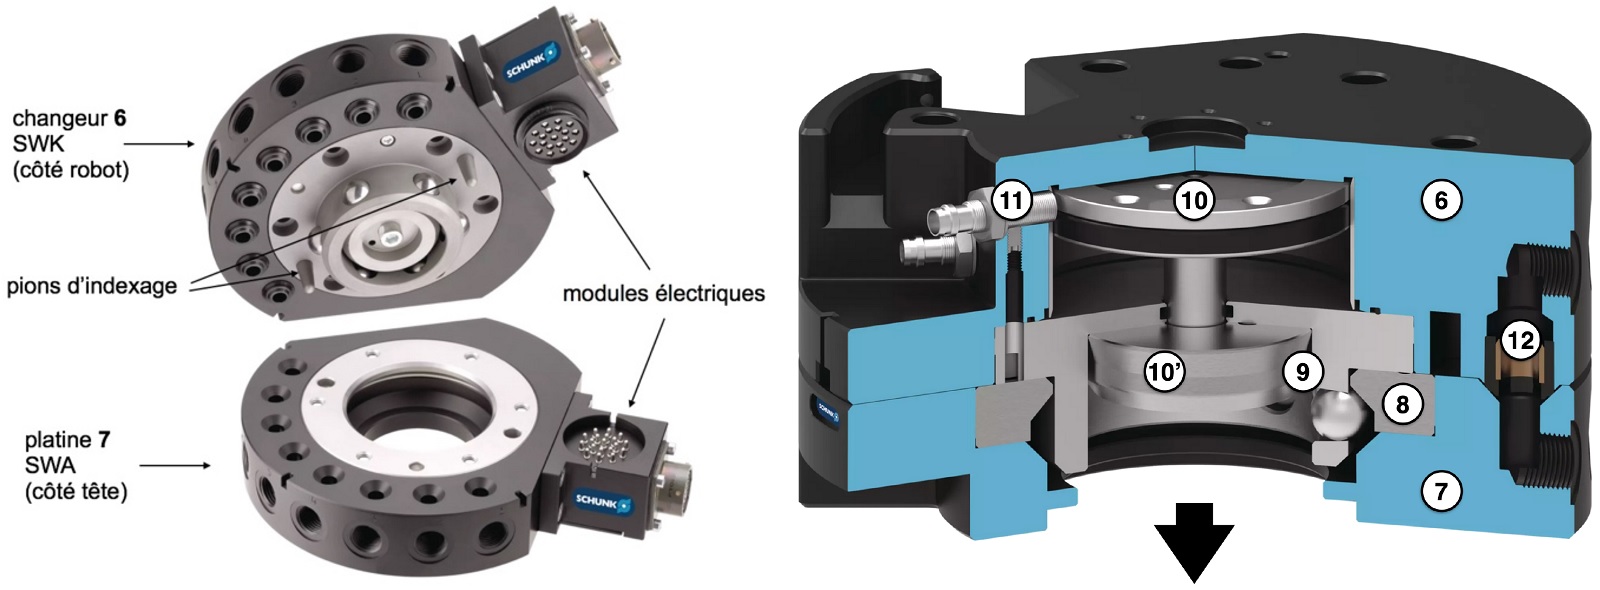
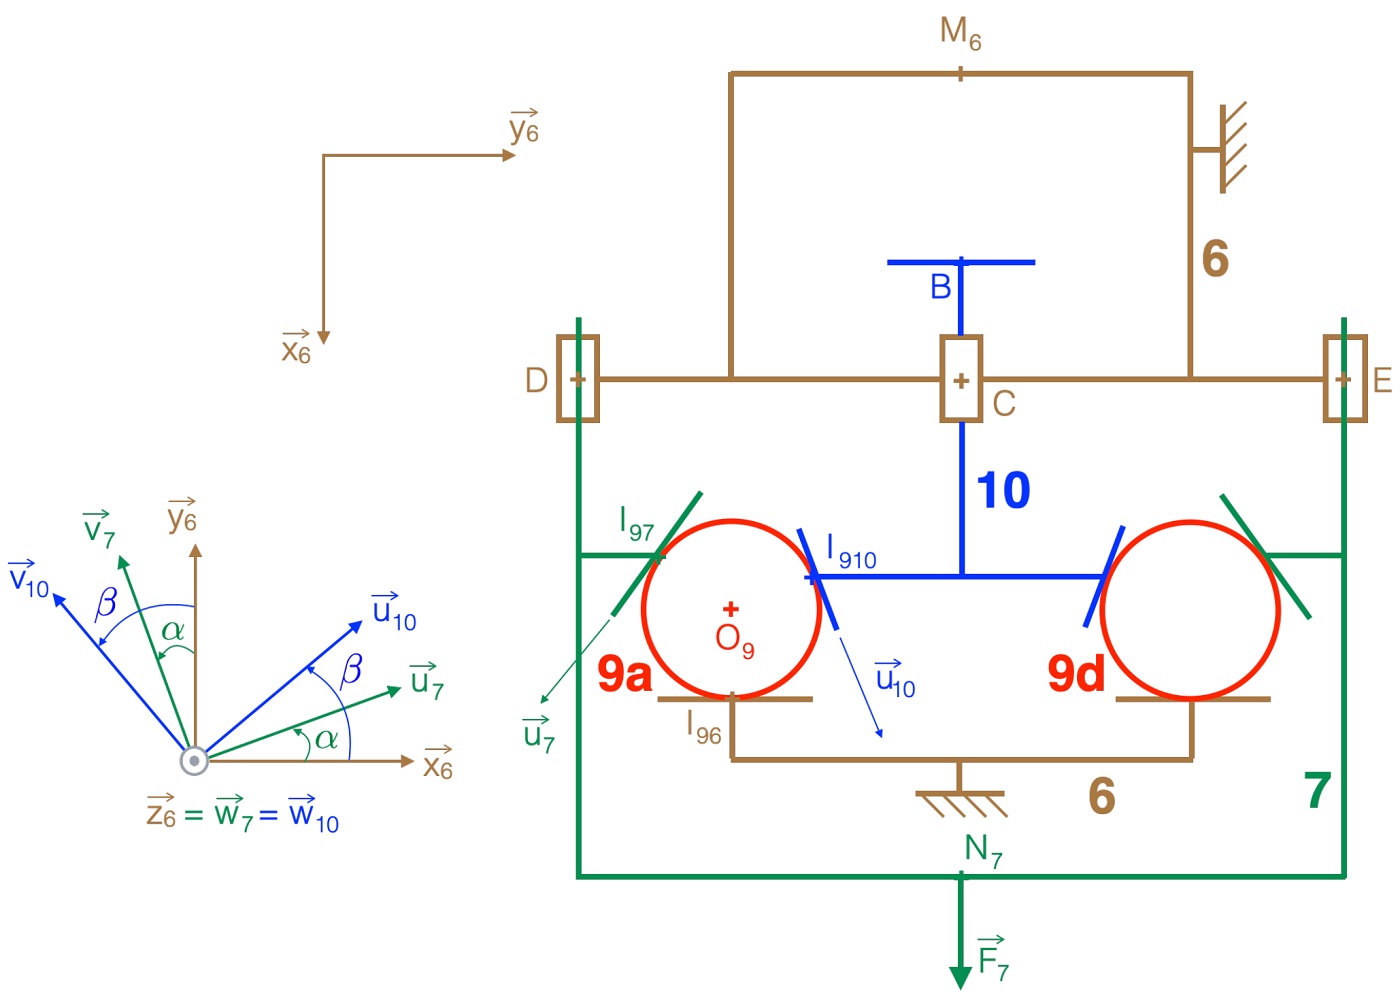
2.2 Fixation de l’effecteur sur le robot
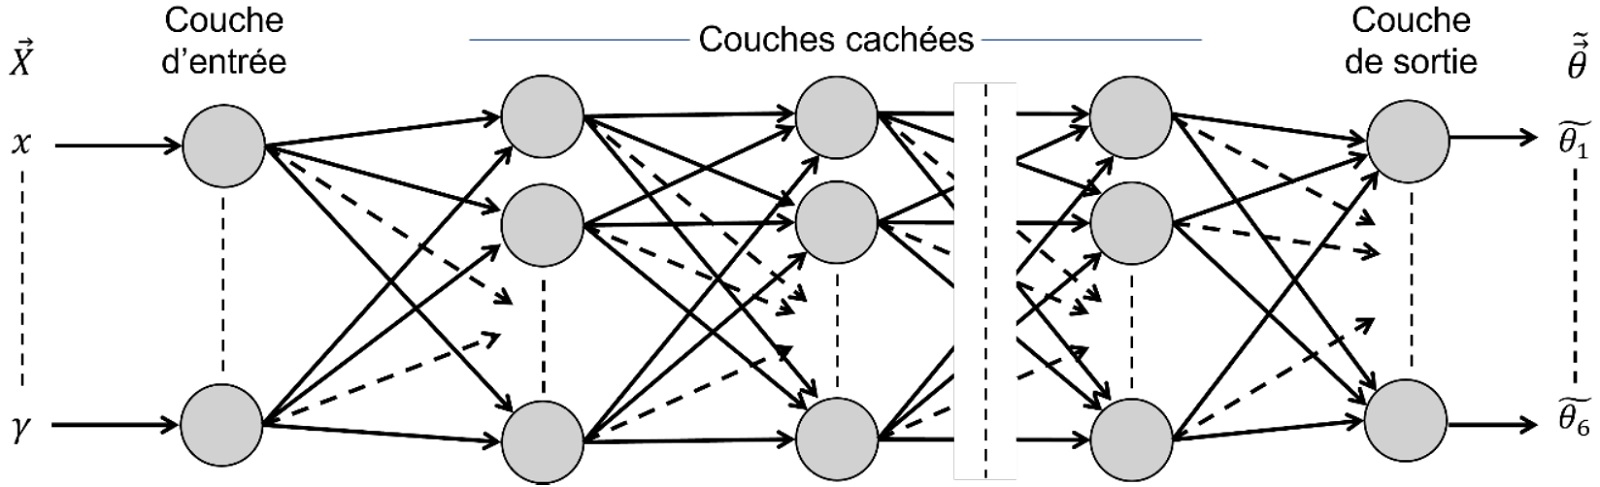
Dans cette partie, l’objectif est de déterminer la position et le mouvement des pièces du robot lors des diverses phases de son fonctionnement, et de définir ainsi la loi de commande du robot.
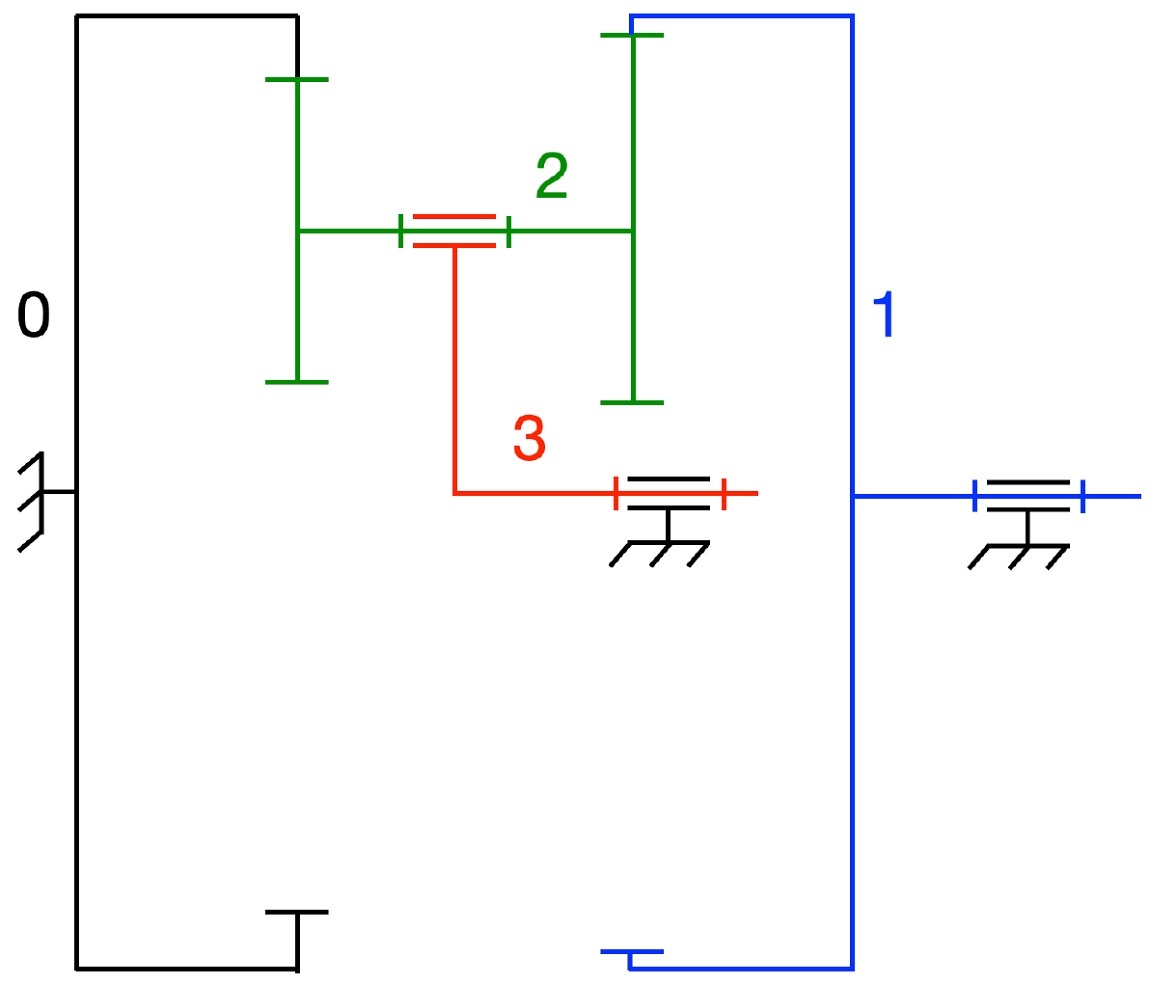
3.1 Réduction dans la liaison socle-embase
3.2 Validation d’un cycle
3.3 Réalisation du cycle
L’objectif de cette partie est d’établir la stratégie de commande d’un des axes du robot pour contrôler sa vitesse et son accélération.
4.1 Modélisation du moteur synchrone
4.2 Modélisation de l’asservissement de courant
4.3 Amélioration des performances de la boucle de courant
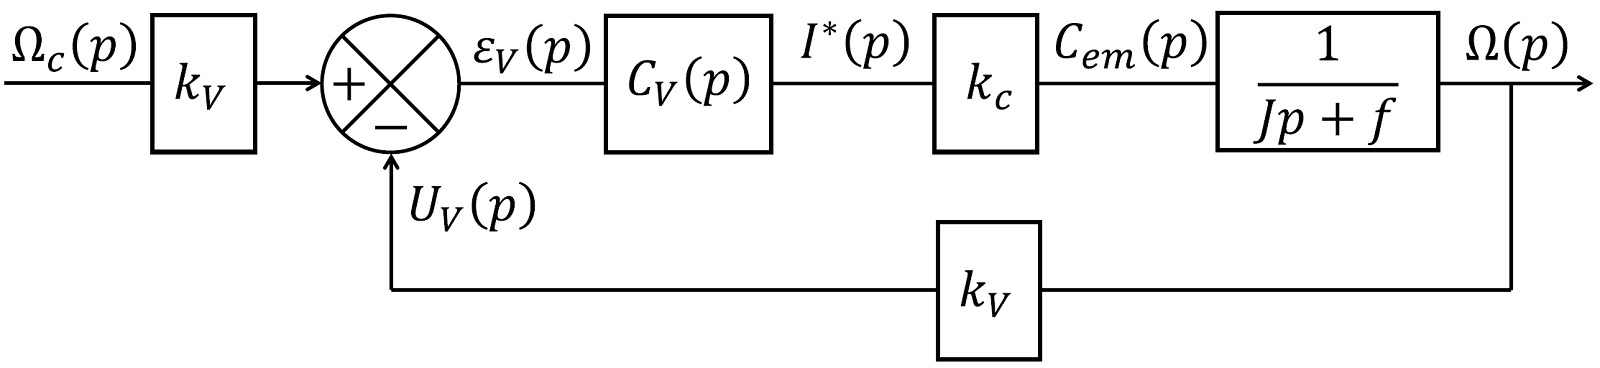
4.4 Étude de la boucle d’asservissement en vitesse angulaire
4.5 Stratégie de commande dynamique
L’objectif de cette partie est de définir le lien entre les accélérations angulaires dans les articulations et les couples fournis par les actionneurs, afin de dimensionner ceux-ci en lien avec le niveau d’accélération maximal admissible.
5.1 Étude d’une situation particulière
5.2 Étude du cas général
L’objectif de cette partie est de valider l’architecture et la commande d’un système de freinage.
6.1 Exigence de freinage
6.2 Modélisation des actions de contact
6.3 Architecture de commande du frein
Le sujet et le corrigé de cette épreuve sont également disponibles sur le site de l’UPSTI (Union des Professeurs de Sciences et Techniques Industrielles) :
https://www.upsti.fr/corriges/